Maximilian Heitland

Custom Laser Mapping und Animations Tool

Da ich schon seit meiner Kindheit ein Interesse an Showlasern habe, wollte ich schon immer in der Lage sein eigene Lasershows zu Programmieren. Nach einiger Recherche, und Anschaffung zweier dieser Laser stellte sich heraus dass es so gut wie keine kostenlose OpenSource Software gibt um diese zu Steuern, geschweige denn eine Show zu erstellen. Da ich mich schon in DaVinci auskannte dachte ich ich schreibe mir eine Software die den Laser mithilfe von Polygonen steuert. Ich hatte außerdem die Idee eine Kamera auf dem Laser zu montieren, damit ich Live sog. "Projection Mapping" durchführen kann. Also programmierte ich eine App die all meinen Anforderungen gerecht wurde, und siehe da sie funktioniert einwandfrei.
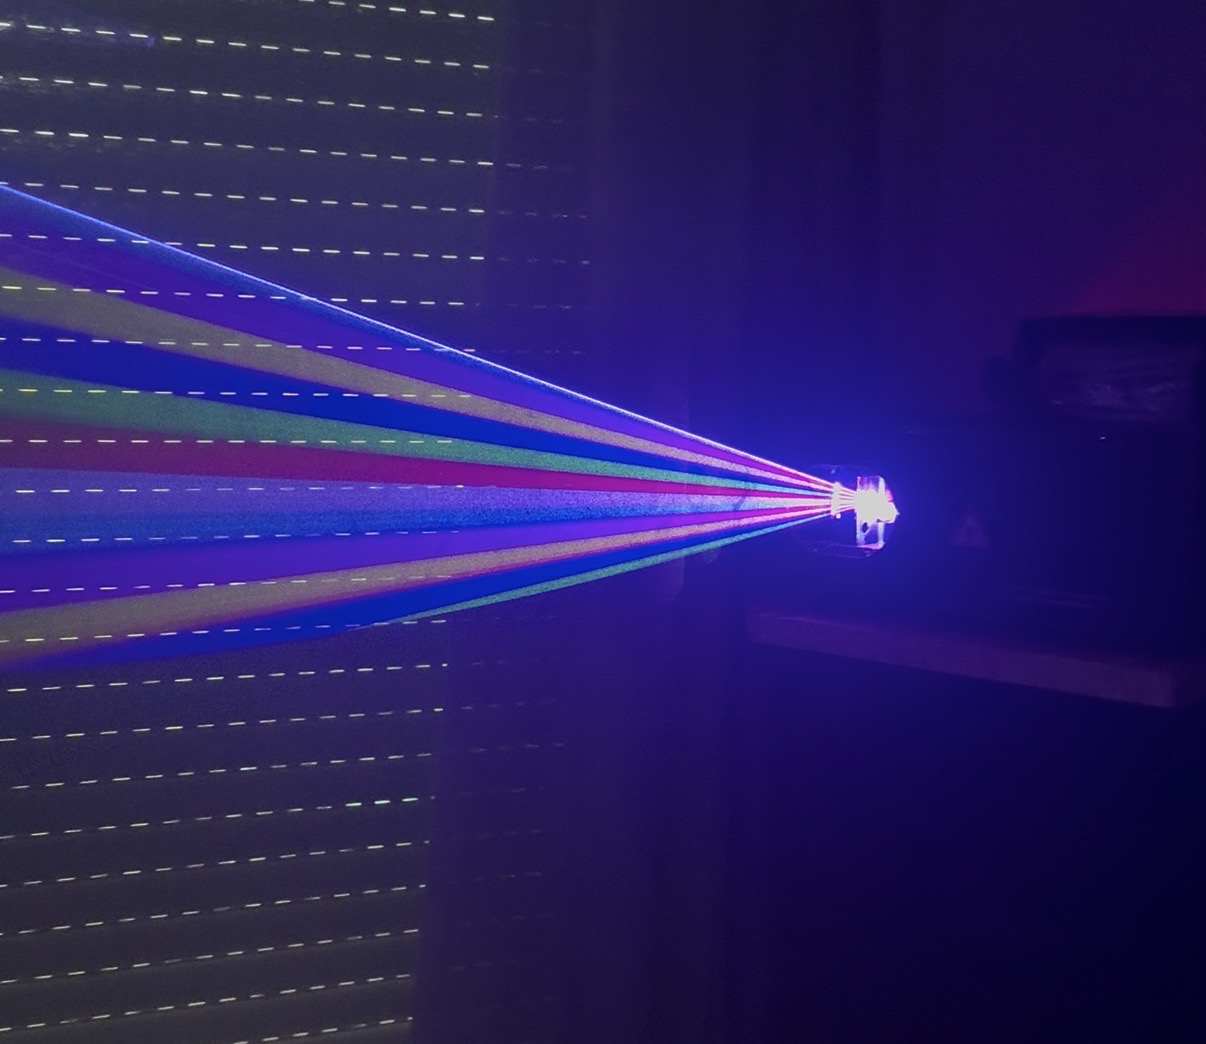
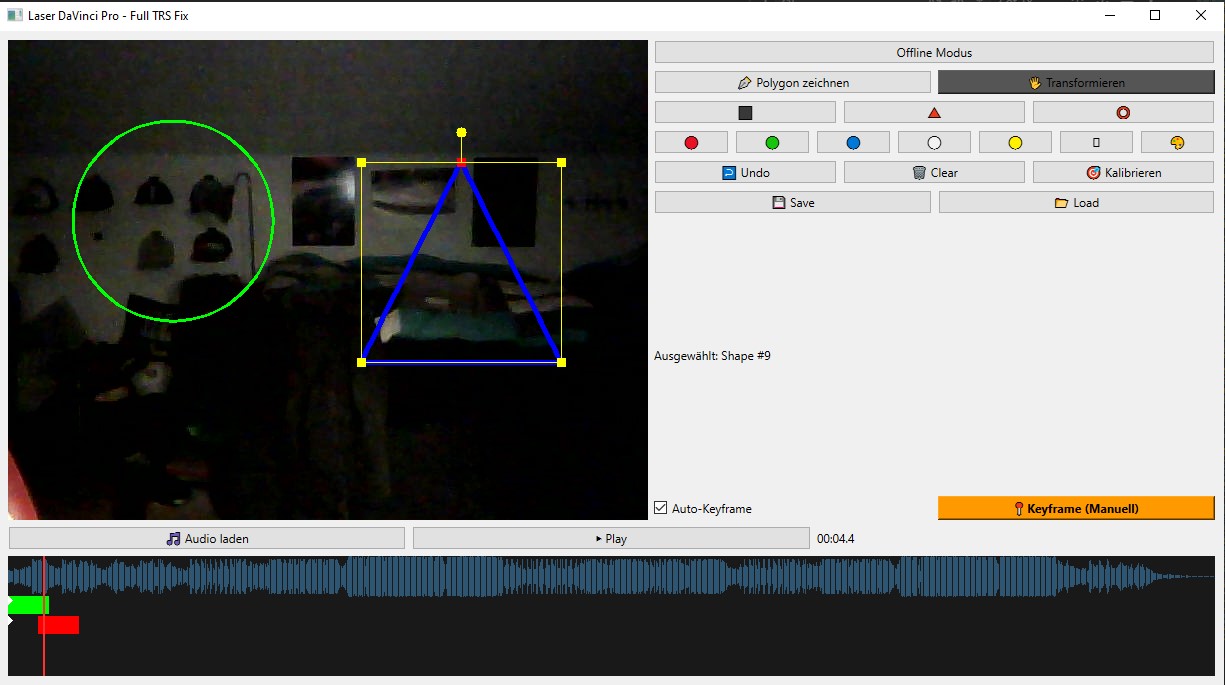
Bild von dem Showlaser
Laser bei einer Show
Screenshot des Softwareinterfaces
Software Interface

Momentan bin ich noch dabei die letzten Fehler zu beheben und ein paar weitere Features einzubauen. Später wird das Projekt dann kostenfrei für jeden auf GitHub verfügbar sein.
Ein Video mit einer Live-Demo findest du hier:
Gaussian Splatting 3D Scan

Das digitale Konservieren echter Orte (Reality Capture), hat mich schon seit Beginn meines Studiums beeindruckt. Bisher war man dabei jedoch meist auf klassische Photogrammetrie angewiesen, die oft mit unsauberen Meshes und harten Polygon-Kanten zu kämpfen hat.
Als ich auf das Verfahren des 3D Gaussian Splatting stieß, faszinierte mich sofort der völlig neue Ansatz: Anstatt eine Szene händisch in Dreiecke (Vertices) zu pressen, wird die Umgebung durch Millionen von volumetrischen "Splat"-Voxel (Gaußsche Ellipsoide) repräsentiert. Dieser Wechsel weg vom klassischen Mesh erlaubt eine Detailtiefe und Lichtbrechung, die mit herkömmlichen Methoden kaum erreichbar ist.
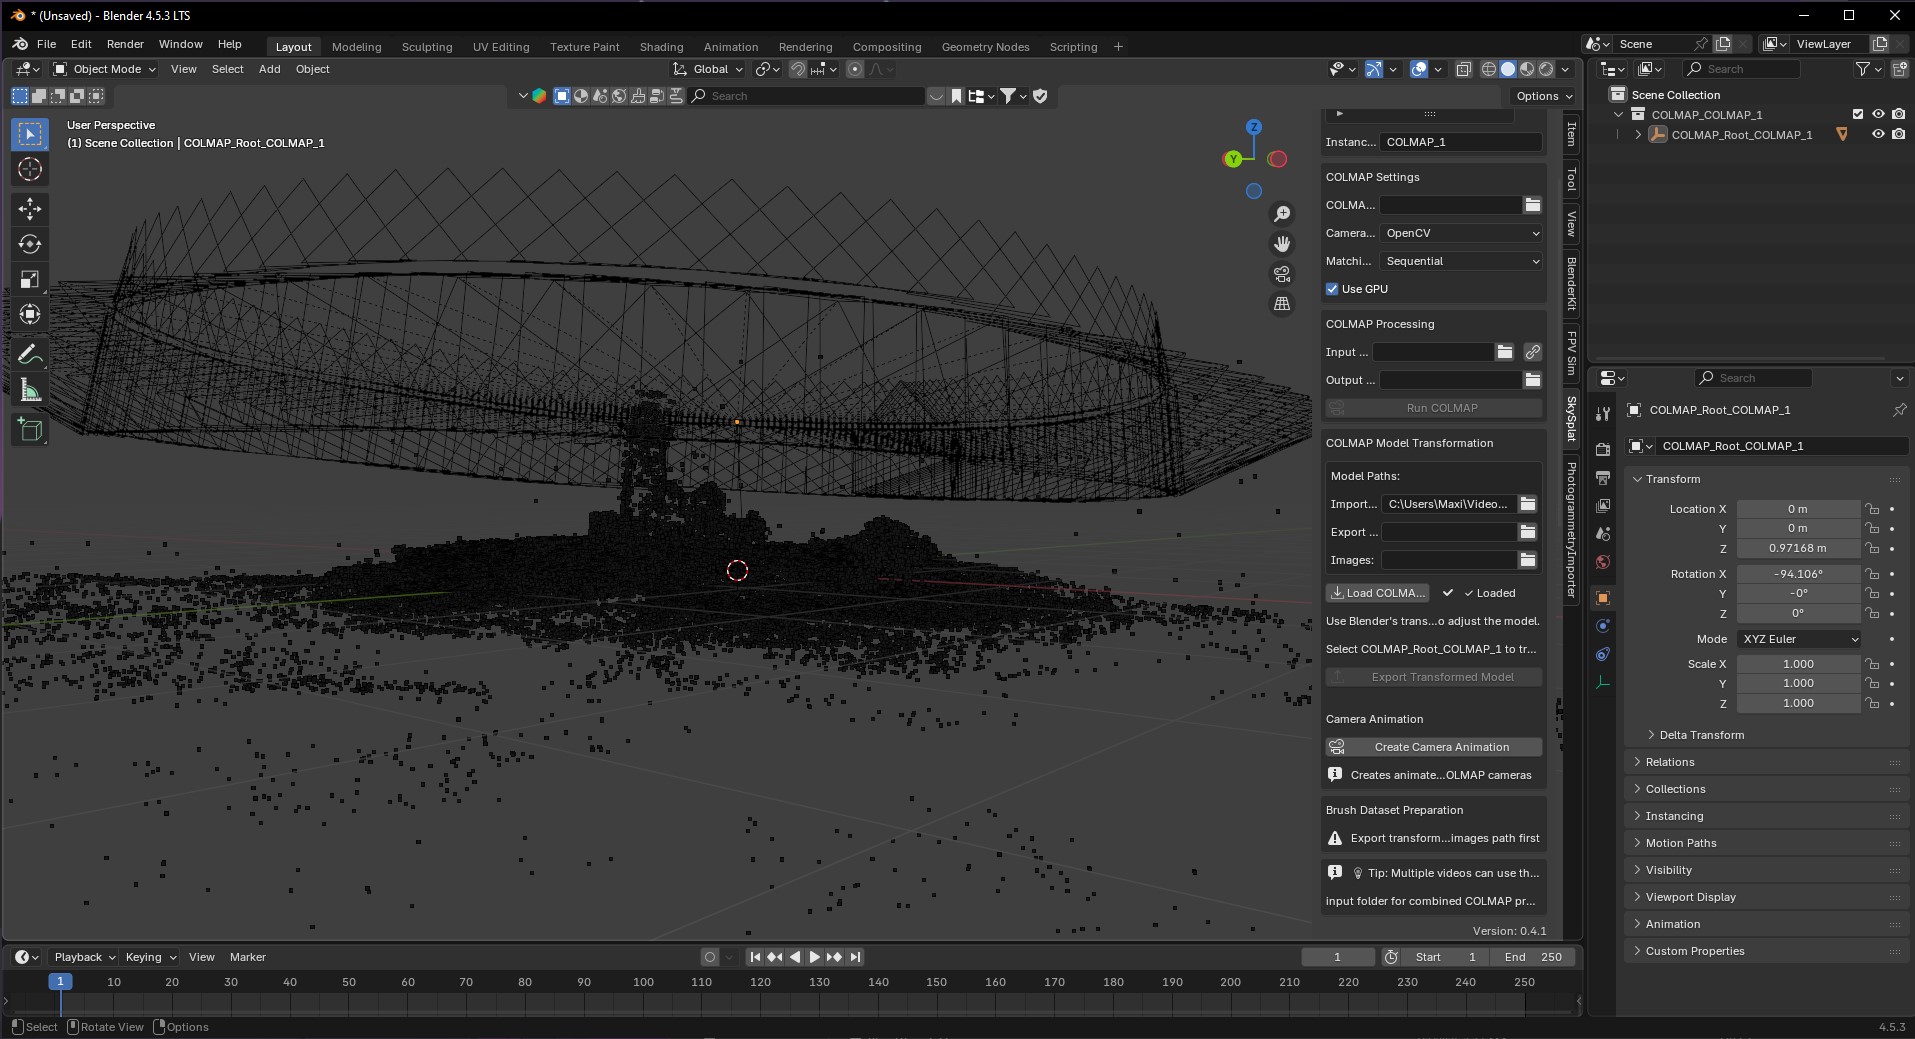
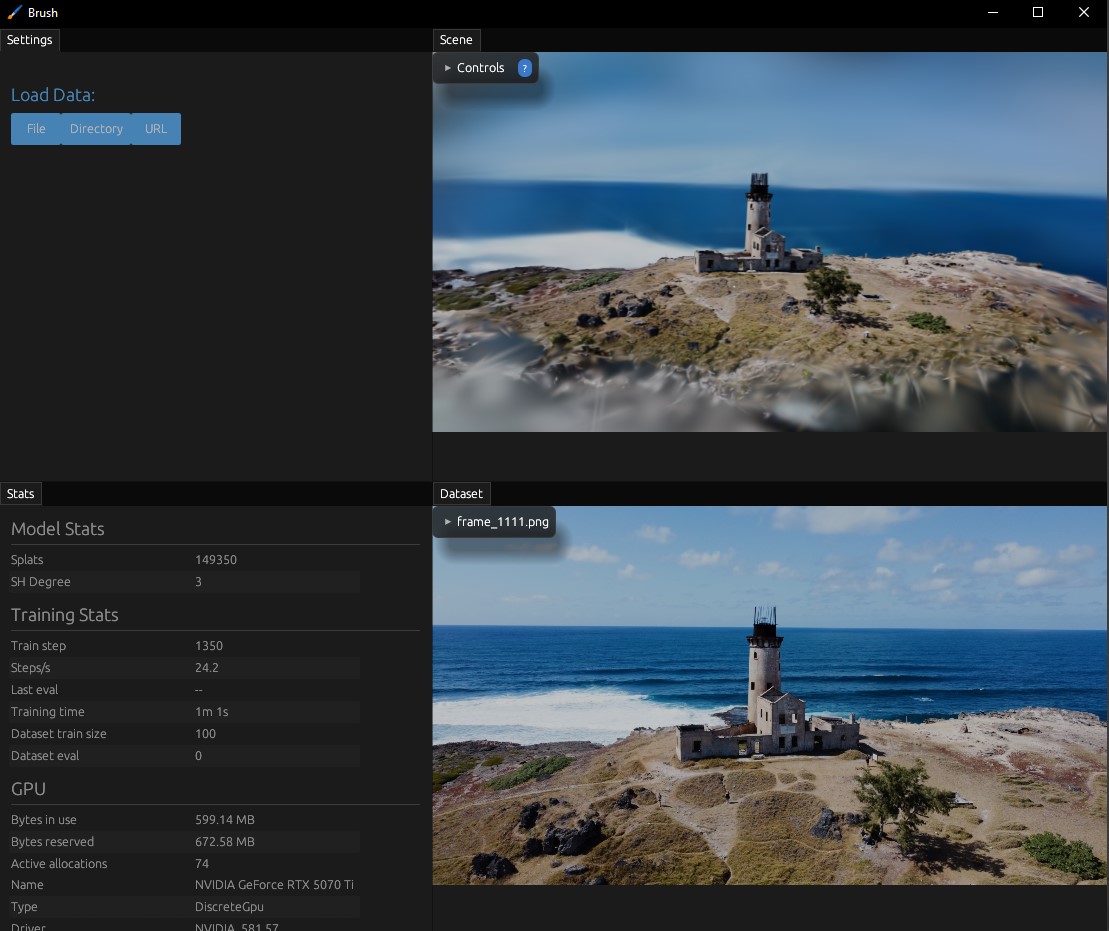
Für dieses Projekt habe ich eine eigene Pipeline entwickelt: Angefangen bei der präzisen Datengewinnung per Drohne, über das mathematische Kamera-Tracking in COLMAP, bis hin zum rechenintensiven Training der Punktwolke.

Screenshot der Mathematisch erstellten Punktwolke
Mathematisch erstellte Punktwolke
Screenshot vom Training der Punktwolke
Training der Punktwolke

Das Ergebnis ist eine vollständig interaktive 3D-Szene, die die Grenzen zwischen einem einfachen Video und einem navigierbaren digitalen Zwilling verschwimmen lässt:

Interaktiver 3D-Viewer

Mit dem Laden des Viewers wird eine Verbindung zu superspl.at aufgebaut.

YouTube-Video

Mit dem Laden des Videos akzeptierst du die Datenübertragung an YouTube.

Digitale Copter Simulation in Ardupilot

Die Automatisierung von Drohnenflügen fasziniert mich schon lange, doch der Einsatz einzelner Systeme stößt bei großen Gebieten schnell an seine Grenzen. Bisherige Lösungen setzen dabei meist auf starr vorprogrammierte Routen, die bei unvorhergesehenen Hardware-Ausfällen oder Störungen komplett scheitern.
Für dieses Projekt habe ich mich daher intensiv mit Schwarmintelligenz in der digitalen ArduPilot-Simulationsumgebung auseinandergesetzt. Mein Ansatz: Anstatt jeder Drohne einen festen Pfad vorzugeben, übergibt man dem System lediglich geografische Grenzen per Latitude und Longitude. Eine variable Anzahl an simulierten Drohnen berechnet daraufhin autonom, wie das Gebiet am effizientesten aufgeteilt und abgeflogen wird.
Das Herzstück meiner Software ist die dynamische Ausfallsicherheit durch direkte Kommunikation der Drohnen untereinander. Verliert der Schwarm eine Einheit zum Beispiel durch einen simulierten Defekt, registrieren die restlichen Drohnen dies in Echtzeit. Das Programm berechnet die Routen sofort neu und verteilt das unvollendete Gebiet der ausgefallenen Drohne auf die verbleibenden Einheiten. So wird eine zu 100 % redundante und lückenlose Überwachung garantiert, völlig ohne menschliches Eingreifen.

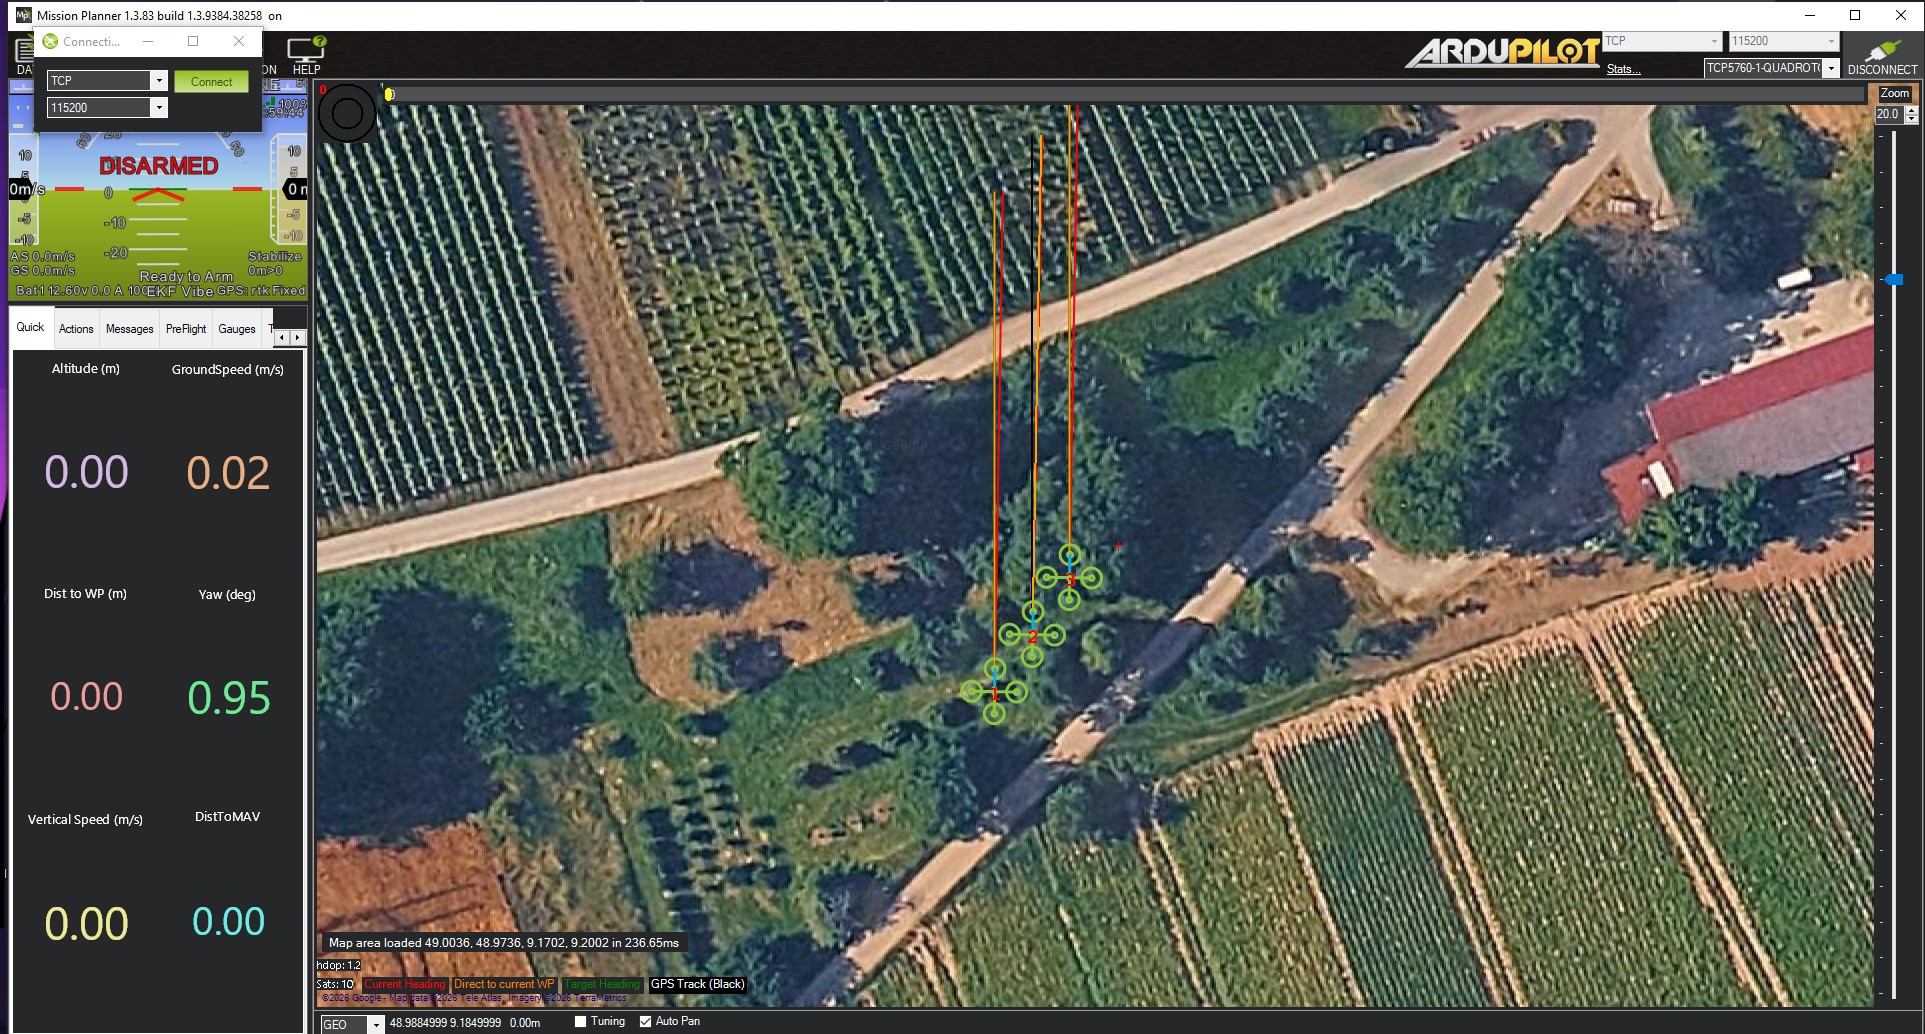
Simulierte Drohnen in MissionPlanner
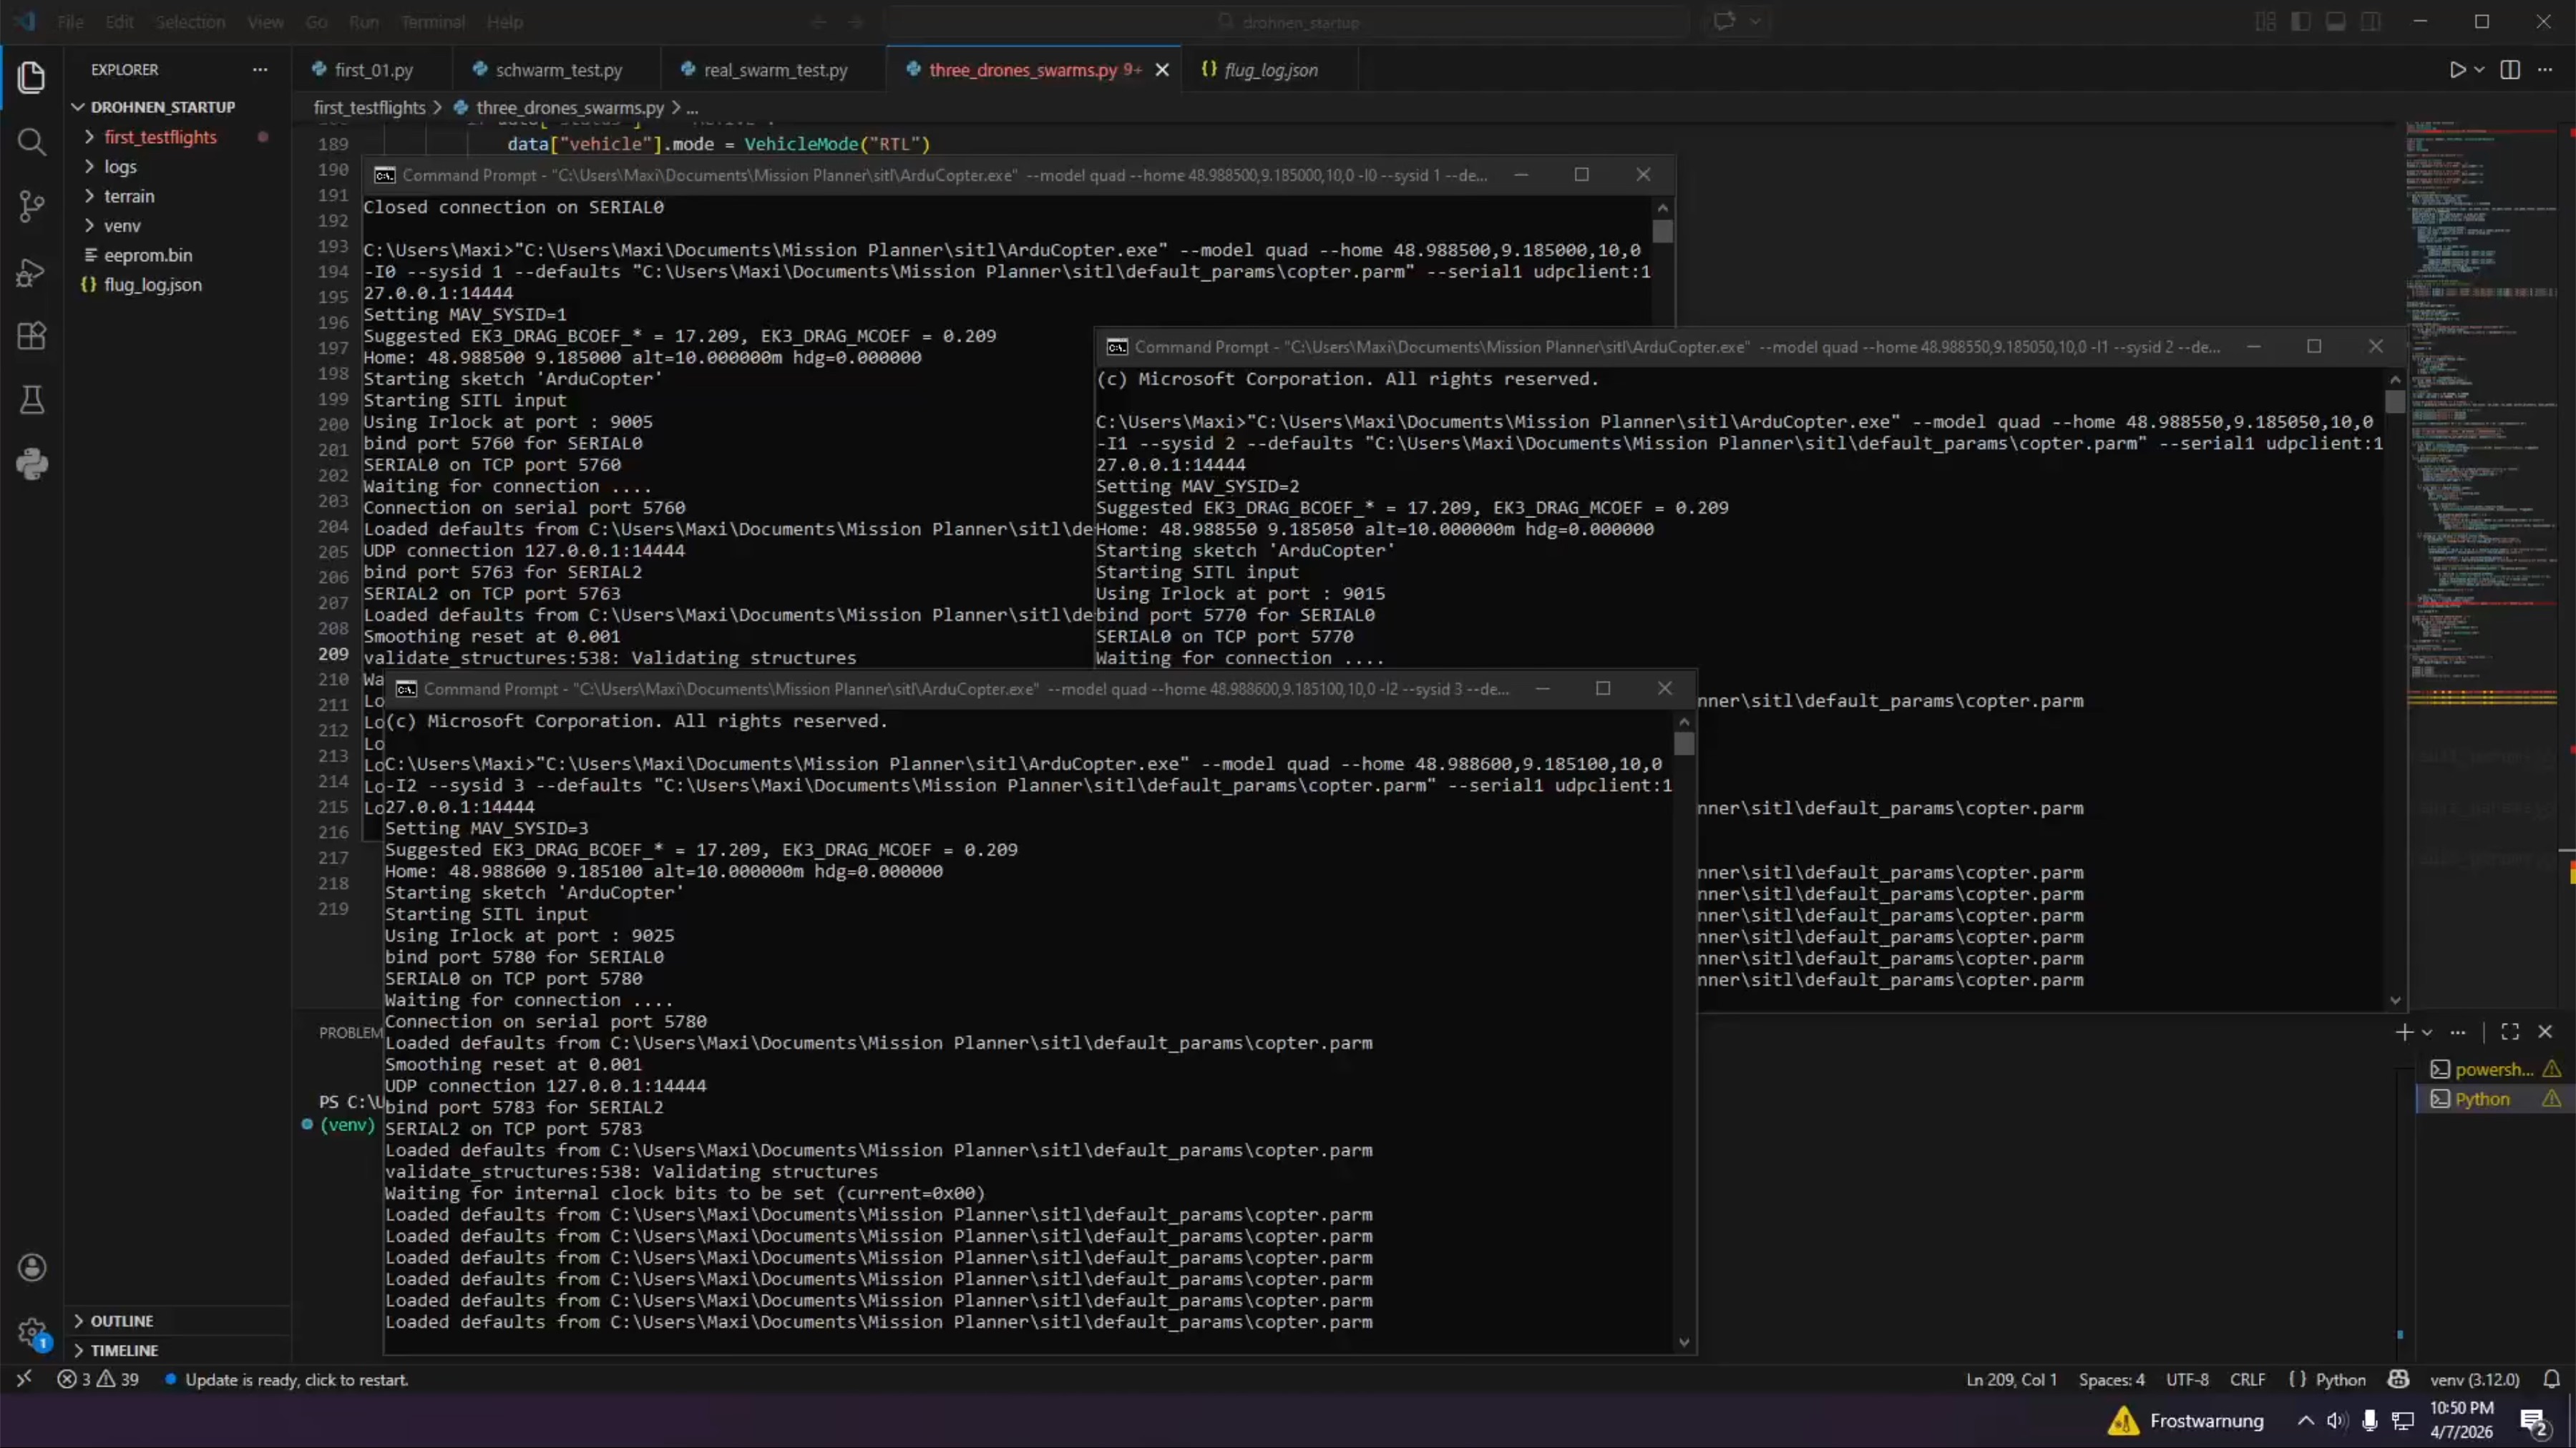
Software Ardupilot zur Simulation
Pythonprogramm steuert ArduPilot-Drohnen
Interaktion über kleine Schaltfläche

Momentan ist das Projekt noch in der Beta-Phase und funktioniert in der Simulation. Der Plan ist es, das System in naher Zukunft in der Realität umzusetzen. Eventuelle Erweiterungen, wie beispielsweise LIDAR zur Hinderniserkennung, sind ebenfalls vorgesehen. Hier kannst du ein Video einer Simulation mit simuliertem Ausfall von Drohne 2 sehen:

YouTube-Video (Drohnensimulation)

Mit dem Laden des Videos akzeptierst du die Datenübertragung an YouTube.